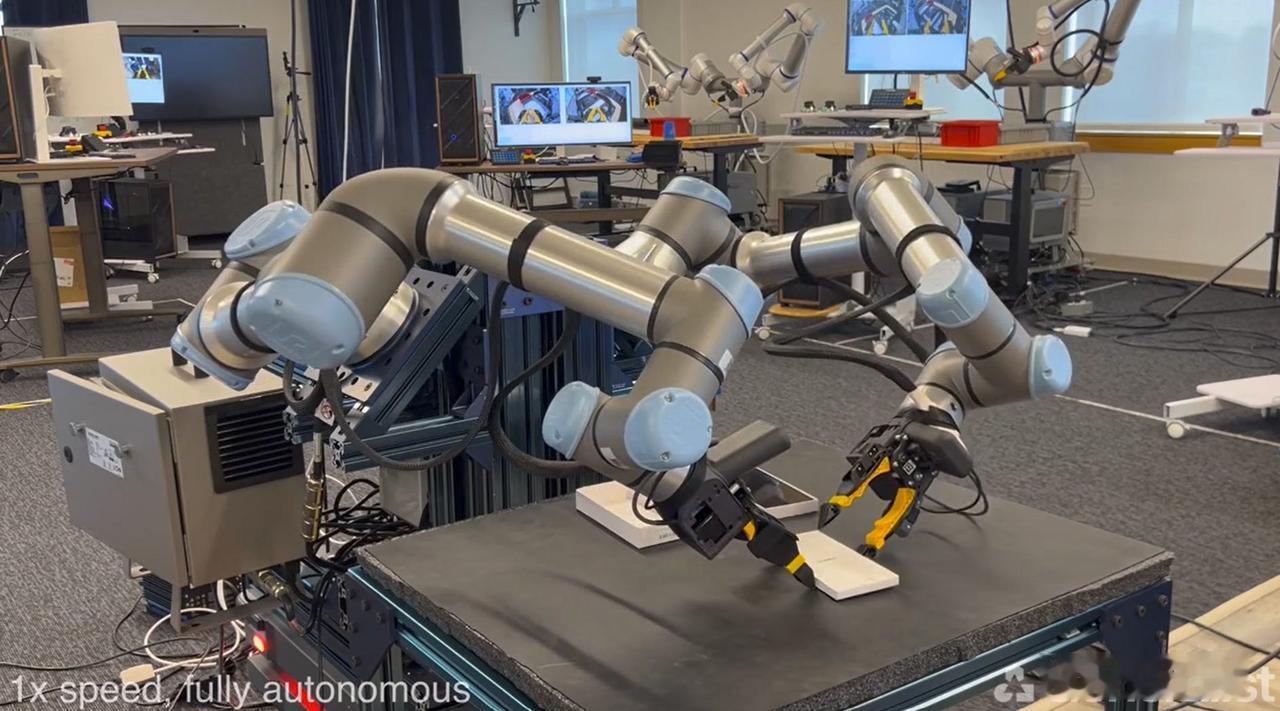
人形机器人的真正瓶颈在于物理世界。
最近,人形机器人热度很高。一会儿是特斯拉的擎天柱在工厂里搬运,一会儿是宇树科技的机器人在舞台上后空翻。很多人都在焦虑,觉得自己的工作很快就要被替代了。
但这些表演性质的演示,其实掩盖了真正的难题。核心问题不是机器人能不能“动”,而是它们能不能稳定、通用地“干活”。这背后是三个难以逾越的物理鸿沟。
第一,精细操作的鸿沟。这背后是经典的“莫拉维克悖论”——机器能轻松完成复杂的计算,但剥一个橘子、叠一件衣服,这些对小孩来说都简单的事,对机器人却是巨大的挑战。因为这些任务需要对物体的柔软度、摩擦力、形态变化有精准的感知和反馈,目前的模型还远远做不到。
第二,环境泛化能力极差。在实验室里训练好的机器人,换个光线、换个背景,甚至把要抓取的物体换个型号,就可能完全失灵。现实世界充满了无穷的变量,而机器人公司为了做出一个完美的演示,往往需要投入大量精力去“定制”一个特定的任务场景。这种模式无法规模化。
第三,物理世界的可靠性。机器人会过热、会没电、会磨损。一个在流水线上搬箱子的机器人,连续工作几小时不出故障,比会跳舞难得多。更不用说在家庭或公共场合,摔倒的风险是不可接受的。
这其实和自动驾驶的困境非常相似。解决90%的常规路况相对容易,但最后10%的长尾问题(Edge Cases)却需要耗费巨大的成本和时间。对于人形机器人来说,从一个炫酷的演示视频,到能7x24小时在工厂可靠运行的产品,中间的距离可能比我们想象的要远得多。
技术突破值得兴奋,但物理世界的规律,不会因为AI的进步而改变。
人形机器人