三台普通雷达,拼出一个更强的“超级雷达”
📄 论文信息
标题:MulDar: Unleashing the Potential of Distributed COTS mmWave Radar by Exploiting Cross-Device Channels
作者:Xinghua Sun、Qiancheng Li、Akshay Gadre
2026
研究方向:mmWave Radar|Distributed Sensing|Multi-static Radar|Radar Imaging
🔍 01|文章简介
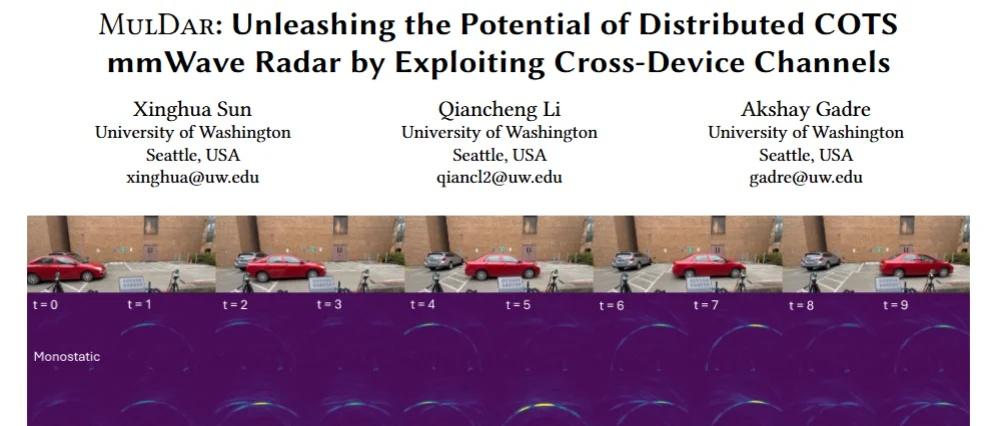
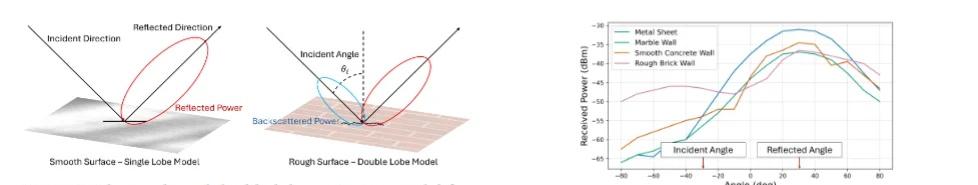
现有毫米波雷达通常采用单基地模式,即同一台雷达发射并接收信号。但毫米波波长很短,金属、墙面、汽车表面等物体容易产生镜面反射,信号可能被反射到其他方向,导致目标缺失;多径还会产生Ghost。本文提出 MulDar:将多台普通商用毫米波雷达组成分布式多基地雷达,并利用不同设备之间的 Cross-Device Channels 提升场景感知能力。
⚠️ 02|现有方法的局限
① 单雷达只有“自己发、自己收”的Mono-static Channel,观察视角有限,容易漏掉镜面反射目标。
② 多台雷达简单独立工作,本质上只是增加观察位置,没有充分利用设备之间的信号传播。
③ 不同商用雷达存在频率、相位等偏差,难以直接进行跨设备相干处理。
🚀 03|解决方法与创新
① Cross-Device Channel 让Radar A发射的信号也能由Radar B接收。对于N台雷达,每台具有A个TX、B个RX,通道数量从传统的 NAB提升到N²AB,获得更多观察路径。
② 分布式雷达同步 先通过Hardware Trigger完成粗同步,再利用雷达之间的直达路径估计并校正频率和相位偏差,实现Phase-level Synchronization,无需额外共享昂贵RF时钟。
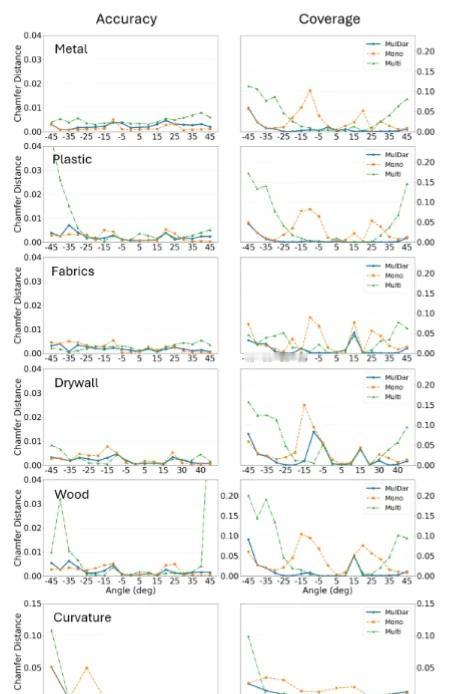
③ Multi-static Imaging 利用Back-Projection根据“TX→目标→RX”的双基地传播距离进行场景重建,并融合Mono-static与Multi-static结果,恢复单雷达无法看到的物体。
💡 04|个人见解
这篇论文最有意思的是把原本相互独立的商用雷达真正连接起来:一台雷达发出的信号,也可以成为另一台雷达的感知信息。
学习 论文阅读 毫米波雷达 无线感知