🎈第一阶段:7天回顾基础知识
● 快速了解电机控制:直流电机、永磁同步电机数学模型、FOC、SVPWM、PID闭环等核心
● 重点理解两类坐标:三相静止abc与旋转dq,搞懂为何要把交流量变成直流量
● 同时入门强化学习基本概念:状态、动作、奖励、策略
● 推荐快速了解经典算法:Q-learning、DQN理解“智能体通过环境交互学习策略”的思想
.
🎈第二阶段:14天掌握AI工具链
● Python是核心工具,重点掌握:NumPy、Pandas、Matplotlib、PyTorch
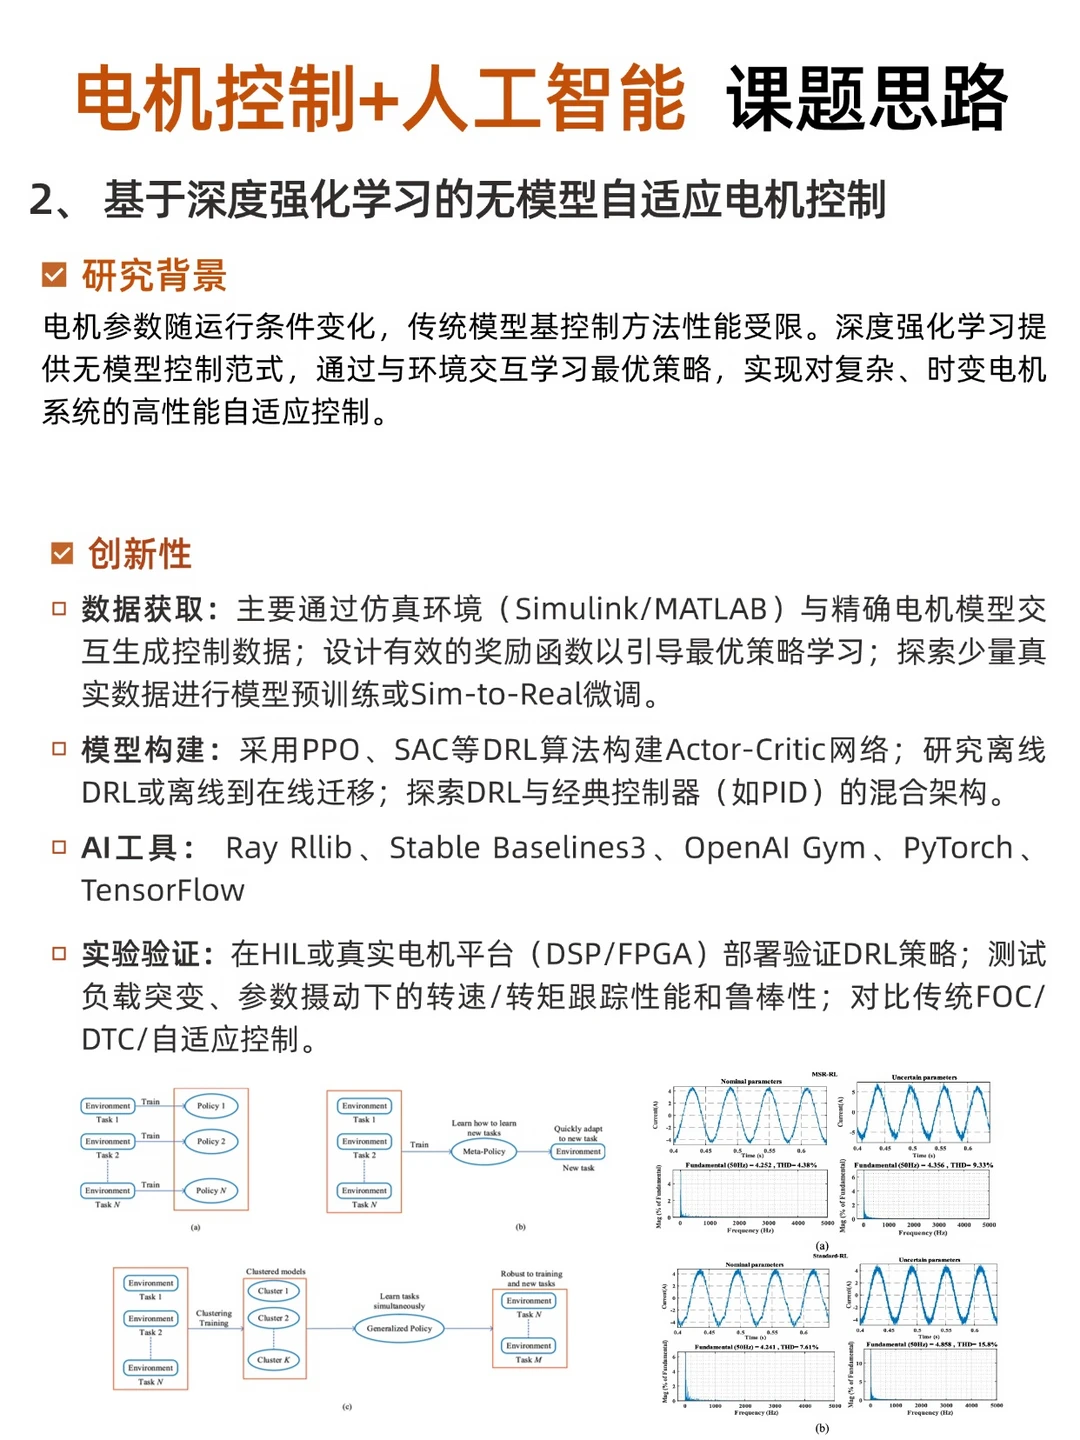
● 学习强化学习常用框架:Gymnasium(环境搭建)、Stable-Baselines3(RL算法库)
● 电机仿真工具初步掌握:gym-electric-motor(电机环境)、可自行用Python写PMSM离散模型
● 练习两个基础任务:
○ 用PyTorch实现简单DQN
○ 用gym-electric-motor跑通PMSM速度控制
目标是能运行强化学习代码,并理解电机状态量
.
🎈第三阶段:45天拆解“电机控制+强化学习”核心流程
● 任务建模(10天)
把电机控制问题转化为强化学习问题,例如:
○ 速度环控制:状态=转速误差、dq轴电流,动作=参考电压,奖励=跟踪误差+能耗
○ 电流环控制:状态=电流误差,动作=开关占空比,奖励=电流跟踪效果
● 环境构建(10天)
用Python搭建PMSM仿真环境:
○ 使用Gymnasium自定义环境
○ 基于离散电机模型模拟动态过程
● 算法训练(15天)
重点实践三类强化学习算法:
○ DQN:离散动作控制
○ PPO:连续动作稳定基线
○ SAC:复杂工况策略优化
● 结果评价(10天)
常用指标包括:
○ 转速跟踪误差
○ 转矩脉动
○ 收敛速度与训练稳定性
同时学习可视化训练曲线和控制响应
.
🎈第四阶段:24天实战项目
●做一个完整小课题:
如“强化学习驱动的PMSM速度控制”
●流程:
搭建PMSM仿真模型 → 设计奖励函数(跟踪+能效) → 训练PPO或SAC模型 → 对比PI控制的阶跃响应与抗扰动 → 输出报告
●建议每周复盘一次:
记录环境设计、奖励函数、模型参数、实验结果
.
⚠️避坑提醒
1️⃣ 不要一开始就追求复杂算法,奖励函数设计比模型更关键
2️⃣ 电机仿真步长小,训练慢,先用简化模型验证奖励,再逐步细化
3️⃣ 强化学习训练不稳定,务必关注收敛曲线与策略探索,别急着上硬件
.
作“电机控制+人工智能”科研,[向右R][一R][一R][一R]
.
#研究生 #人工智能 #科研学习 #深度学习 #电机控制 #电气工程 #电子信息