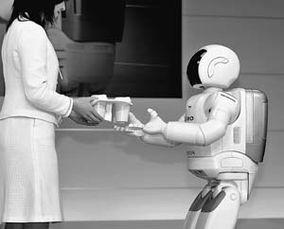
人形机器人最难的不是走路,而是端茶倒水?
人形机器人能翻跟头、跑跳、做出一套漂亮动作,却未必能稳稳端起一杯水,看起来越简单的事情,往往越能暴露它离真正“像人一样工作”还有多远。
今年5月,卡内基梅隆大学与博世人工智能中心推出HTD模型,尝试让机器人在动作发生前,先预测手指接下来会碰到什么、物体可能怎样移动,以及需要施加多大力量。
这套触觉预判机制,再配合强化学习训练的下半身控制器,应用到整理书籍、铲猫砂、端茶送水等五项真实任务后,成功率提升了90.9%。这个数字很亮眼,但也暴露出另一个事实:过去机器人处理这类日常动作时,表现远没有宣传视频里那么稳定。
跑跳、翻跟头为什么容易做出来?因为这些动作可以在固定场地反复训练。地面平整,灯光稳定,路线提前设计好,机器人只要不摔倒,演示就算成功。
端水却完全不是一个难度,杯子摆放位置可能有偏差,水量不一样,桌面可能有油渍,杯壁也可能发滑。机器人既要抓牢,又不能用力过猛,还要防止旁边突然有人经过,人类手部随时都在根据触感微调,机器人却常常在最后一步“掉链子”。
真正难啃的地方,就在这双手上。
人的一只手拥有二十多个自由度,手指、关节、掌面可以同时配合,如今机器人灵巧手能够稳定控制十几个到二十个自由度,已经算是很高的水平。
特斯拉Optimus的一只手就包含超过100个独立部件,触摸传感器还面临磨损和寿命问题,为了解决这个麻烦,特斯拉提出了可更换的传感器“手套”方案。
这不是简单地把零件装得更多,而是要让每个部件都能长期、准确地协同工作。手指稍微偏一点,杯子可能抓不稳;力量多一点,瓶盖可能被捏变形;力度少一点,物体又会滑走。
宇树科技创始人王兴兴在9月数贸会上说得很直接:现在最大的瓶颈,是AI模型输出的动作与真实物理世界之间存在几毫米误差。机器人做大动作时,方向基本没问题,可一到抓取、装配等精细环节,这几毫米往往无法自行修正,结果就是任务失败。
几毫米,对人来说几乎不算什么,对机器人来说却可能是“成功”和“翻车”的分界线。
视觉系统能识别杯子、瓶子和瓶盖,却无法单独告诉机器人杯子是不是正在下滑,瓶盖是否已经拧紧,物体表面到底有多滑,手指接触到物体之后,触觉信息才真正开始发挥作用。
1971年,英国青年伊恩·沃特曼因病毒感染失去了颈部以下的本体感觉,但运动神经仍然正常。他无法判断手臂处于什么位置,只能一直盯着自己的手,才能完成端水杯这样的普通动作,一旦视线移开,动作就会失控。
机器人如今的困境,与这种状态有几分相似:看得见目标,却不知道手指到底碰到了什么;有足够力量,却不知道该在什么时候、以多大程度释放出来。
硬件厂商正在补这块短板。今年6月,在上海张江举行的具身智能供应链大会上,傲意科技发布3D磁触觉灵巧手,传感器可以感知0.1牛顿的力,大致相当于一只蝴蝶落在手背上的重量,剪切力方向分辨精度达到1度,采样频率为150赫兹。
同月,纬钛机器人推出面向灵巧手的视触觉仿生指尖GF515。传感器精度、指尖结构和力控能力都在加快升级,但行业里那句“有手无脑、有指标无数据、能演示不能干活”,依旧戳中了现实。
手造出来了,怎样指挥这只手,仍是另一场硬仗。
机器人训练缺的不是几个动作,而是海量、连续、来自真实环境的数据。
央视9月一档节目提到,从抓取物品到叠衣服,一个动作训练师往往要重复1250次,人类几秒钟就能叠好的衣服,到了机器人那里,要拆成视觉识别、柔性操作、动作规划等多个步骤,任何一处判断失误,都可能让整套动作停摆。
王兴兴曾描绘过一条更实际的路线:未来,机器人听懂一句话就能自动生成动作,并且可以大规模投入工作。可目前机器人执行任务仍有明显延迟,动作效率也离真正实用存在距离。
价格同样挡在普及路上,主流灵巧手单价普遍在2万元到10万元以上,占人形机器人整机成本的20%到25%。宇树科技在9月发布的Dex5-S灵巧手,拥有22个主动自由度,起售价压到3.99万元。
对行业来说,这是降本进展;对普通家庭而言,这依然不是一个轻松的数字。
政策正在把机器人从展台推向现场。今年6月,工信部与国务院国资委启动人形机器人与具身智能实景实训专项行动,提出到2026年底实现重点产品常态部署。
这意味着机器人要进入工厂、仓库、餐厅、养老院,而不是只在灯光、地面和动作路线都被安排好的展厅里表演。
实验室里的任务像提前公布的考试题,真实环境却经常临时加题:箱子歪了,门没开,地面有水,工具被人随手放到了别处。人类觉得只是现场有点乱,机器人却可能立刻陷入“不会了”。
从能翻跟头到能端稳一杯水,中间差着触觉传感器、力控算法、训练数据和成本下降等一整条链路。
机器人真正进入家庭,不取决于演示动作多酷,而取决于它能不能在一团乱的现实里,少摔一次、少错一次,把那几毫米的误差真正磨平。