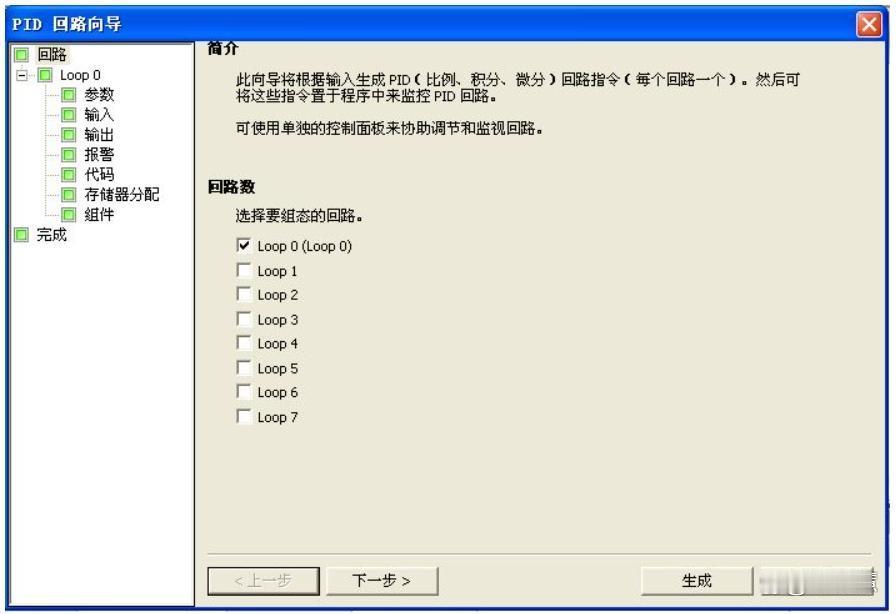
PID向导编程步骤
PID向导编程的核心在于:用向导生成框架,再在主程序中调用生成的子程序,最后通过整定控制面板调试参数。
以下是具体步骤(以西门子 S7-200 SMART 为例):
1. 打开 PID 向导 在编程软件中,点击左侧项目树的 “向导” 文件夹,双击 “PID”;或者从顶部菜单栏选择 “工具” → “指令向导” → 选择 “PID”。
2. 配置回路与命名 回路号:选择要组态的回路(如 Loop 0),最多支持 8 个(部分版本支持 16 个)。命名:为回路取一个自定义名称(例如“加热回路”),方便后续编程识别 。
3. 设置 PID 回路参数 这里需要填入初始参数,后续可通过自整定优化 :
增益:比例常数,默认 1.00。
积分时间:默认 10.00。如果不需要积分作用,可设置为一个很大的值(如 10000.0)。
微分时间:默认 0.00。如果不需要微分作用,设置为 0。
采样时间:PID 采样与计算输出的间隔,默认 1.00 秒。注意:此参数在向导完成后无法在程序中直接修改,必须回到向导中调整 。
4. 设定回路过程变量与输出 这是最关键的配置环节,需要与硬件传感器和执行器匹配。
过程变量 (PV):选择反馈信号的标定类型。例如,4-20mA 信号通常选择 “单极性 20% 偏移量”(对应 5530-27648),0-10V 选择 “单极性”(0-27648)。
回路输出:
模拟量:控制比例阀或变频器,需匹配输出类型(如单极性 0-27648)。
数字量:控制固态继电器等,实际上是输出 PWM 脉冲。需设置循环时间(默认 0.1 秒)。
5. 配置报警与代码 报警:可启用过程值上限/下限报警及模拟量模块错误报警,并设置报警阈值(百分比)。
代码与存储:
手动控制:若勾选,向导会生成支持手动/自动切换的程序框架 。
存储区:向导会为 PID 运算分配数据存储区(如 VB0 起始的 120 字节)。点击“建议”按钮可自动分配未使用的地址,避免冲突 。
6. 生成与调用 点击“生成”后,向导会在项目树中生成以下组件 :
初始化子程序(如 PID_CTRL):需要在主程序中调用一次,用于初始化。
中断程序(如 PID_EXE):自动挂载定时中断,负责周期执行 PID 计算。
符号表与数据页:用于查看参数地址。
注意:必须使用向导生成的 PIDx_CTRL 子程序来激活 PID,不能直接使用标准的 PID 指令框 。
7. 调试与自整定 编程完成后,通过 “PID 整定控制面板” 监控和调整参数。如果初始参数效果不佳,可使用自整定功能 :
预调节:适合完全没有参数基础时,先找一组大致可用的值。
精确调节:适合已有初步参数,需要精细化优化,减少超调或加快响应。
你需要针对具体的控制对象(如温度、压力、流量)进行参数调试吗?告诉我你的应用场景,我可以帮你看看需要注意的整定细节。